
티스토리 뷰
테슬라 차 앞유리를 유심히 본 적 있으세요?
범퍼에 동그란 주차 센서도 없고, 지붕 위에 빙글빙글 도는 통도 없습니다.
카메라 몇 개가 전부입니다.
반면 웨이모의 로보택시는 지붕 위에 라이다를 얹고 범퍼 곳곳에 레이더를 박았습니다.
같은 '자율주행'을 하는데 눈의 구성이 정반대입니다.
오늘은 자율주행차의 눈 3종 세트를 하나씩 뜯어보고, 두 진영이 왜 정반대 선택을 했는지 정리해 볼게요.
자율주행차의 눈 3종 — 카메라, 레이더, 라이다
먼저 각 센서가 뭘 하는지부터 정리합니다.
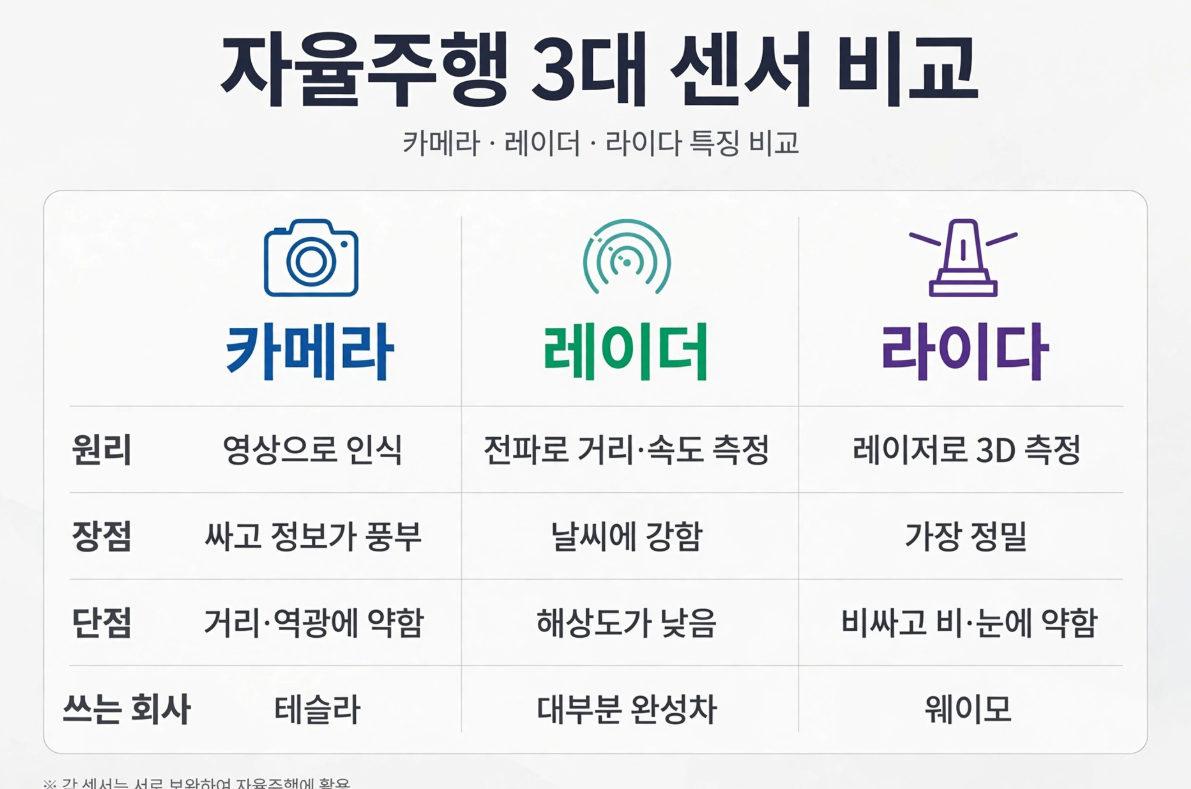
카메라는 사람의 눈과 가장 비슷합니다.
주변을 영상으로 보고 차선, 신호등, 표지판, 보행자를 '인식'합니다.
값이 싸고 정보가 풍부한 것이 장점입니다.
색깔과 글자까지 읽을 수 있으니 신호등 색 구분 같은 건 카메라가 제일 잘합니다.
약점은 깊이입니다.
사진 한 장만으로는 앞에 있는 물체까지 거리가 얼마나 되는지 정확히 알기 어렵습니다.
역광이나 어두운 밤, 폭우처럼 시야가 가려지는 상황에도 약합니다.
레이더는 전파를 쏘아 반사돼 돌아오는 시간으로 거리와 속도를 잽니다.
비가 오나 눈이 오나 전파는 잘 통과하니 날씨에 강한 것이 가장 큰 장점입니다.
앞차의 속도를 도플러 효과로 직접 재기 때문에 어댑티브 크루즈컨트롤 같은 기능과 궁합이 좋습니다.
대신 해상도가 낮습니다.
앞에 있는 게 사람인지 자전거인지 구분하는 건 잘 못합니다.
금속 물체에 과민 반응해 갑자기 브레이크를 밟는 이른바 '팬텀 브레이킹'의 원인으로 지목되기도 했습니다.
라이다는 레이저를 쏘아 주변을 3D 점들의 구름(포인트 클라우드)으로 그립니다.
거리 측정이 가장 정밀하고, 어두운 밤에도 낮처럼 볼 수 있습니다.
단점은 비쌉니다.
한 세트에 수천 달러가 들어가니 수백만 대를 파는 양산차에 달기엔 부담이 큽니다.
비, 눈, 안개가 오면 레이저가 산란돼 성능이 떨어지는 아이러니도 있습니다.
정리하면 이렇습니다.
카메라는 '무엇인지' 아는 데 강하고, 레이더는 '얼마나 빠른지' 재는 데 강하고, 라이다는 '어디에 있는지' 재는 데 가장 정밀합니다.
테슬라의 선택 — 카메라만 남긴 이유
테슬라는 2021년 5월, 모델 3과 모델 Y에서 레이더를 뺐습니다.
2022년에는 모델S와 모델 X에서도 레이더를 제거했고,
같은 해 10월부터는 초음파 센서(주차 센서)까지 없앴습니다.
지금 나오는 테슬라는 카메라만으로 주행 보조와 FSD를 돌립니다.
테슬라 비전이라는 이름입니다.
일론 머스크의 논리는 단순합니다.
사람도 눈 두 개만으로 운전하는데, 컴퓨터가 카메라로 충분히 잘 볼 수 있으면 다른 센서는 오히려 방해가 된다는 것입니다.
2019년에는 라이다를 두고 "목발"이라고까지 말했습니다.
당장은 걷게 해주지만 결국은 버려야 할 것이라는 뜻입니다.
비용 논리도 있습니다.
라이다 한 세트 값이 차 한 대 원가의 상당 부분을 차지하는데,
연간 수백만 대를 파는 테슬라 입장에서는 카메라가 훨씬 합리적입니다.
소프트웨어 논리도 있습니다.
센서가 여러 개면 각 센서가 내놓은 정보를 하나로 합치는 '센서 퓨전'이 필요합니다.
그런데 센서끼리 서로 다른 말을 할 때, 예를 들어 카메라는 '없다'라고 하고 레이더는 '있다'라고 하면 컴퓨터가 헷갈린다는 것입니다.
눈을 하나로 쓰면 이런 갈등이 사라지고 소프트웨어 개발도 단순해진다는 주장입니다.
재미있는 반전이 하나 있습니다.
2023년 출시된 하드웨어4(HW4) 차량에는 고해상도 레이더(코드명 피닉스)가 다시 장착된 것으로 확인됐습니다.
테슬라 해커 '그린'의 분해로 밝혀진 사실입니다.
다만 테슬라는 이 레이더를 주행 기능에 본격적으로 쓰지 않은 채 카메라 중심 전략을 유지하고 있습니다.
레이더 자체를 부정한 게 아니라, '기존의 저해상도 레이더는 도움이 안 된다'는 입장인 셈입니다.
라이다 진영의 반론 — 웨이모는 왜 풀세트 인가
반대편에는 웨이모가 있습니다.
웨이모의 로보택시는 라이다, 카메라, 레이더를 전부 씁니다.
논리는 이렇습니다.
각 센서의 약점을 다른 센서가 메워주면 전체가 강해진다는 것입니다.
카메라가 역광에 약하면 라이다가 거리를 재주고, 라이다가 폭우에 약하면 레이더가 속도를 재주는 식입니다.
실제로 웨이모는 이미 여러 도시에서 무인 로보택시를 상용 운행 중입니다.
안전 기록을 내세우며 풀세트 접근법의 우위를 주장합니다.
테슬라의 카메라 전용 노선에 대한 비판도 있습니다.
카메라가 속으면 차도 속는다는 것입니다.
흰 트럭을 하늘로 착각했다는 식의 사고 사례가 대표적으로 거론됩니다.
야간이나 악천후에서 카메라 성능이 떨어지는 건 물리적인 한계라 소프트웨어로 완전히 메우기 어렵다는 지적입니다.
비용 문제도 예전 같지 않다는 반론이 있습니다.
라이다 가격이 해마다 내려가고 있어, 몇 년 후에는 양산차에도 충분히 들어갈 수 있다는 것입니다.
그래서 뭐가 맞을까 — 소비자가 알아야 할 것
솔직히 말씀드리면, 아직 정답은 없습니다.
두 진영 모두 "우리 방식이 맞다"는 증거를 들고 있고, 둘 다 실제로 차를 굴리고 있습니다.
다만 접근법의 차이는 분명합니다.
테슬라는 '사람처럼' 운전하는 범용 인공지능을 노립니다.
지도가 없는 길에서도, 처음 가보는 길에서도 카메라만으로 운전하겠다는 것입니다.
웨이모는 '완벽하게 아는 구역'에서 '완벽에 가까운 안전'을 노립니다.
정밀 지도를 만든 지역 안에서 센서 풀세트로 빈틈을 없애는 방식입니다.
목표가 다르니 눈의 구성도 다른 것입니다.
소비자 입장에서 알아두면 좋은 건 세 가지입니다.
첫째, 중고 테슬라를 살 때 연식을 확인하세요.
2021년 5월 이전에 나온 모델 3과 모델 Y에는 레이더가 있고, 이후 차량은 카메라 전용입니다.
어떤 하드웨어냐에 따라 주행 보조의 거동이 조금씩 다릅니다.
둘째, '라이다가 있으니 더 안전하다'는 단정은 금물입니다.
센서 수보다 중요한 건 그 센서를 다루는 소프트웨어의 완성도입니다.
셋째, 이 논쟁은 앞으로 몇 년간 자동차 뉴스의 단골 소재가 될 겁니다.
테슬라의 무인 로보택시 양산이 예고된 만큼,
카메라 전용 노선이 실제 무인 주행에서 통하는지가 판가름날 시점이 다가오고 있습니다.
다음에는 각 회사가 공개한 실제 주행 데이터를 놓고 비교해 보는 것도 재미있을 것 같습니다.
어느 쪽이 옳은지보다 어떤 차이가 있는지를 아는 것만으로도 뉴스가 훨씬 잘 읽힙니다.